


Todos los productos
-
Sensor del inclinómetro de Digitaces
-
Sensor análogo del inclinómetro
-
Inclinómetro dinámico
-
Inclinómetro inalámbrico
-
Sensor electrónico del compás
-
Actitud y dirección del sistema de referencia
-
Unidad de medida de inercia de IMU
-
Sensor de la vibración del acelerómetro
-
Integración del INS de GNSS
-
Sensor inclinable del interruptor
-
Giroscopio óptico de la fibra
-
Microprocesador del sensor del giroscopio
-
Microprocesador del acelerómetro
-
Las demás
Persona de Contactar Ahora :
Zhang
Número de teléfono :
86 18921292620
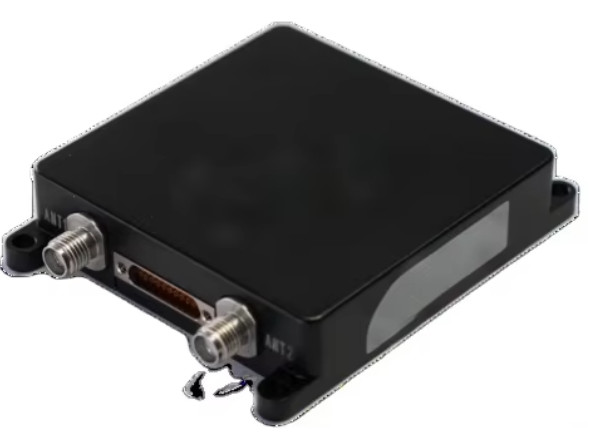
BW-6222-Sistema de navegación integrado MEMS de alta precisión
| Lugar de origen | Jiangsu, China |
|---|---|
| Nombre de la marca | BWSENSING |
| Número de modelo | No obstante lo dispuesto en el apartado 1, el presente Reglamento no se aplicará. |
| Cantidad de orden mínima | 1 PCS |
| Precio | USD 5000-1000 |
| Condiciones de pago | T/T |
Datos del producto
| Eje | Sistema de inercia de 3 ejes | GiroscopioRango dinámico | ±250°/s |
|---|---|---|---|
| Estabilidad de la inclinación giroscópica | 3°/h (promedio de 10 segundos) | Acelerómetro Rango dinámico | ± 8 g |
| Temperatura de funcionamiento | -40°C ≈ +85°C | Estabilidad de polarización del acelerómetro | 00,02 mg (promedio de 10 segundos) |
| Interfaces | La información que se proporciona en el documento de identificación deberá ser la siguiente: |
Puede marcar los productos que necesita y comunicarse con nosotros en el tablero de mensajes.
| Estabilidad del sesgo |
|---|
Descripción de producto
Resumen
El BW-6222 es un sistema de navegación modular MEMS compacto y de alta precisión. Integra una IMU (Unidad de Medición Inercial) MEMS de alta precisión desarrollada internamente y un módulo GNSS de doble antena, utilizando algoritmos de fusión de filtro de Kalman multifuente para proporcionar datos de posicionamiento y navegación continuos, fiables y de alta precisión en entornos complejos. Las aplicaciones incluyen comunicaciones de antena, topografía y cartografía, y plataformas de estabilización.
Características Principales
Soporte Multi-Constelación: Compatible con los sistemas BDS, GPS, GLONASS, Galileo y QZSS, incluyendo los satélites BeiDou-3
IMU Calibrada de Fábrica:
Calibración de temperatura y dinámica para todos los componentes de la IMU.
Alineación Adaptativa:
Optimización de la alineación estática/dinámica para estados de movimiento o estacionarios.
Compensación de Errores:
Calibración a nivel de sistema para desalineación de instalación y errores de relación de velocidad de rueda.
Precisión de Posicionamiento:
Error de posición horizontal ≤0.2% × D (distancia recorrida) durante la pérdida de señal GNSS
Interfaces:
Protocolos RS-232/422, CAN/CAN-FD, PPS y EVENT para una integración flexible.
Fuente de Alimentación:
Entrada de amplio rango de 9–36 V CC para compatibilidad industrial.
Especificaciones Funcionales
Funciones Principales
El sistema combina módulos GNSS de alta precisión (posicionamiento a nivel de centímetro) con datos de IMU MEMS calibrados de fábrica (opcionalmente aumentados con entradas de odómetro y dirección). Algoritmos avanzados (filtrado de Kalman multifuente, validación de fuentes de datos y compensación de errores) garantizan una precisión sostenida en entornos difíciles (por ejemplo, cañones urbanos, túneles).
Métricas Clave de Rendimiento
Tasas de Actualización de Datos
- Solución GNSS: 20 Hz
- Solución de Navegación: 200 Hz
- Datos GNSS Brutos: 10 Hz
- Datos IMU Brutos: 200 Hz
Ventajas Técnicas
Diseño Miniaturizado: Dimensiones compactas optimizadas para robótica y sistemas portátiles
Soporte de Doble Antena GNSS: Fiabilidad de posicionamiento mejorada con correcciones cinemáticas en tiempo real (RTK).
Alta Robustez Industrial: Opera en rangos de -40°C a +85°C y soporta impactos/vibraciones (probado según estándares de la industria)
Aplicaciones
Comunicaciones de Antena: Plataformas estabilizadas para terminales terrestres.
Vehículos Autónomos: Posicionamiento sub-métrica en zonas con señal GNSS denegada.
Topografía y Cartografía: Seguimiento de trayectoria de alta precisión.
Máquinas Industriales: Control de movimiento para equipos pesados.
Productos recomendados
