


Todos los productos
-
Sensor del inclinómetro de Digitaces
-
Sensor análogo del inclinómetro
-
Inclinómetro dinámico
-
Inclinómetro inalámbrico
-
Sensor electrónico del compás
-
Actitud y dirección del sistema de referencia
-
Unidad de medida de inercia de IMU
-
Sensor de la vibración del acelerómetro
-
Integración del INS de GNSS
-
Sensor inclinable del interruptor
-
Giroscopio óptico de la fibra
-
Microprocesador del sensor del giroscopio
-
Microprocesador del acelerómetro
-
Las demás
Persona de Contactar Ahora :
Zhang
Número de teléfono :
86 18921292620
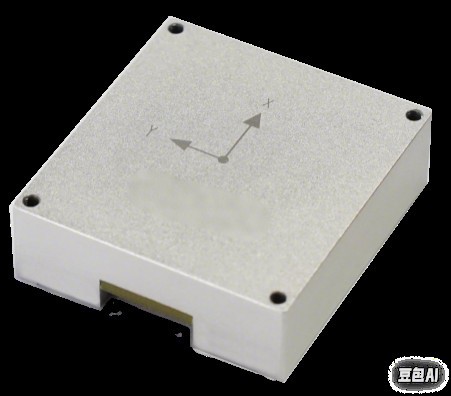
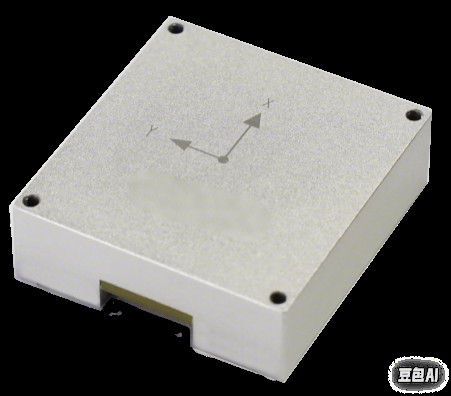
BW-5122-Sistema de navegación integrado MEMS de alta precisión
| Lugar de origen | Jiangsu, China |
|---|---|
| Nombre de la marca | BWSENSING |
| Número de modelo | No obstante lo dispuesto en el apartado 2, |
| Cantidad de orden mínima | 1 PCS |
| Precio | USD 5000-1000 |
| Condiciones de pago | T/T |
Datos del producto
| Eje | Sistema de inercia de 3 ejes | Giroscopio triaxalRango dinámico | ± 500°/s (personalizable hasta ± 4000°/s) |
|---|---|---|---|
| Estabilidad del sesgo del giroscopio triaxial | 5°/h (norma GJB, media de 10 segundos) | Acelerómetro triaxial Rango dinámico | ±16g |
| Temperatura de funcionamiento | -40°C ≈ +85°C | Estabilidad del sesgo del acelerómetro triaxial | 0.2 mg (estándar GJB, promedio de 10 segundos) |
| Interfaces | La información que se proporciona en el documento de identificación deberá ser la siguiente: |
Puede marcar los productos que necesita y comunicarse con nosotros en el tablero de mensajes.
| Estabilidad del sesgo |
|---|
Descripción de producto
Resumen del producto
BW-5122 es un sistema de navegación integrado MEMS compacto y de alta precisión desarrollado de forma independiente.Integra una unidad de medición inercial (IMU) MEMS de alto rendimiento y admite entrada de datos GNSS externaUtilizando algoritmos de fusión de filtros Kalman de múltiples fuentes, ofrece información de posicionamiento y navegación continua y confiable de alta precisión en entornos complejos.Las aplicaciones incluyen plataformas de estabilización, robótica y dispositivos portátiles.
Características técnicas clave
Las especificaciones de la UIM MEMS:
Giroscopio triaxial Rango dinámico: ±500°/s (se puede personalizar hasta ±4000°/s)
Estabilidad del sesgo del giroscopio triaxial: 5°/h (norma de la industria, media de 10 segundos)
Acelerómetro triaxial:
Acelerómetro triaxial Rango dinámico: ± 16 g
Estabilidad del sesgo del acelerómetro triaxial: 0,2 mg (norma de la industria, promedio de 10 segundos)
Calibración: temperatura a nivel de fábrica y calibración dinámica
Algoritmos avanzados
Alineación estática/dinámica adaptativa: optimiza la precisión de orientación en movimiento o estados estacionarios.
Compensación de errores a nivel del sistema: corrige automáticamente los errores de alineación de la instalación y la relación de velocidad de las ruedas
Fusión de filtros Kalman de múltiples fuentes: integra datos GNSS e IMU para un rendimiento robusto en entornos bloqueados por la señal (por ejemplo, túneles, cañones urbanos)
Desempeño en entornos difíciles
Precisión de posicionamiento de la pérdida de bloqueo: ≤0,2% × D (distancia recorrida) durante la pérdida de señal GNSS
Interfaces: protocolos RS-232, CAN/CAN-FD, PPS y EVENT para una integración flexible del sistema.
Funciones básicas
Salida de navegación continua: Combina los datos IMU calibrados en fábrica con GNSS externos (por ejemplo, entradas de odómetro y dirección) para generar actualizaciones de posición, velocidad y actitud de alta frecuencia.
Validación de datos adaptativa: autoevalúa la fiabilidad de los datos mediante la detección de la eficacia de la fuente y la compensación de errores
Adaptabilidad a escenarios complejos: mantiene la precisión en entornos como áreas urbanas densas, bosques y túneles a través de la fusión de múltiples sensores y la calibración dinámica
Aplicaciones
Control de plataforma estabilizado: sobrevuelo de alta precisión y seguimiento de trayectoria.
Vehículos autónomos: Posicionamiento por submedidores en zonas prohibidas por el GNSS.
Máquinas industriales: control de movimiento de precisión para equipos pesados.
Ventajas competitivas
Diseño miniaturizado: optimizado para aplicaciones con espacio limitado (por ejemplo, robótica, sistemas portátiles).
Integración rentable: compatible con sensores MEMS de grado industrial e interfaces estándar
Alta fiabilidad industrial: funciona en temperaturas extremas (-40°C a +85°C) y resiste golpes/vibraciones
Productos recomendados
